디자인 훈련 배포
- 시각적 워크플로우 블록
- 내장 AI 어시스턴트
- 온라인 훈련 및 재생
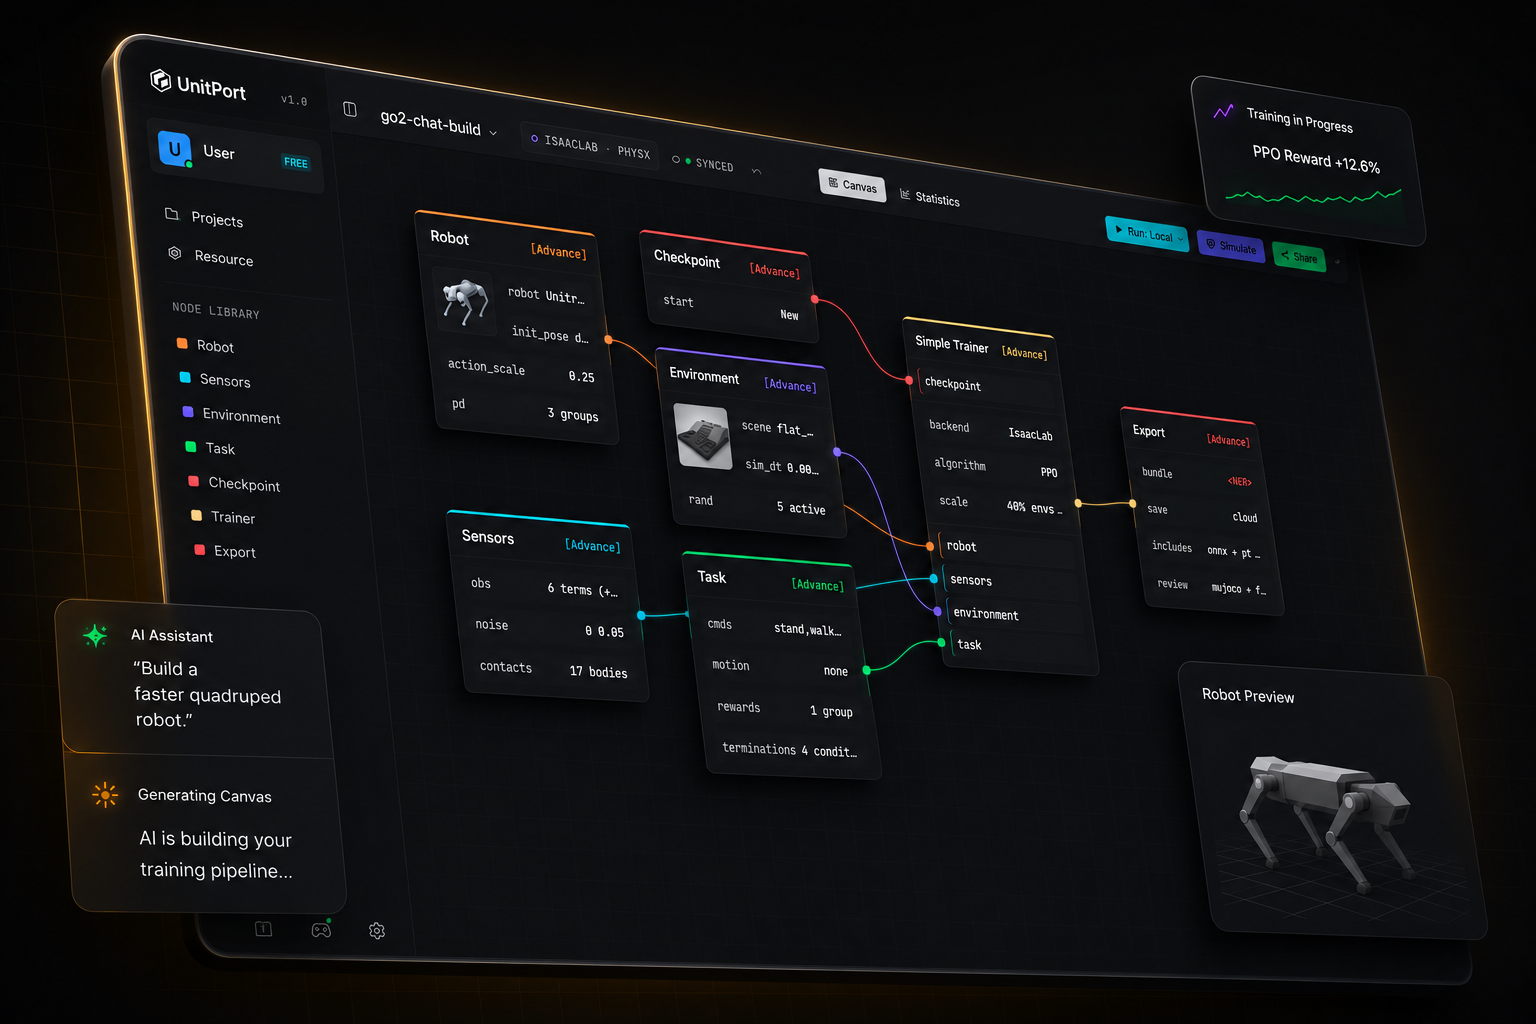
로봇 훈련이 이렇게 간단한 적은 없었습니다.
로봇 모델에서 실행 가능한 정책까지
네 단계, 브라우저 탭 하나. 학습을 자신의 머신에서 실행하려 할 때만 무엇인가를 설치하면 됩니다.
-
01
로봇 가져오기
내장된 로봇 중 하나로 시작하거나, 자신의 로봇 설명을 가져와 브라우저에서 편집하세요.
-
02
그래프 구성
여섯 개 노드가 전체 구성을 담습니다 — 로봇, 관측, 환경, 작업, 체크포인트, 트레이너.
-
03
학습
저희 클라우드 GPU에서, 귀하의 서버에서, 또는 책상 아래에 있는 머신의 Isaac Lab에서.
-
04
확인한 뒤 가져가세요
학습된 정책을 MuJoCo에서 재생한 다음, 로봇이 실행하는 데 필요한 계약을 포함한 번들을 내보내세요.
AI에게 말하세요
AI가 설정을 구축합니다.
컴퓨터에서 실행 중인 AI를 가리키세요. 또는 API 주소를 가리키세요. 아니면 당사의 에이전트를 사용하세요.
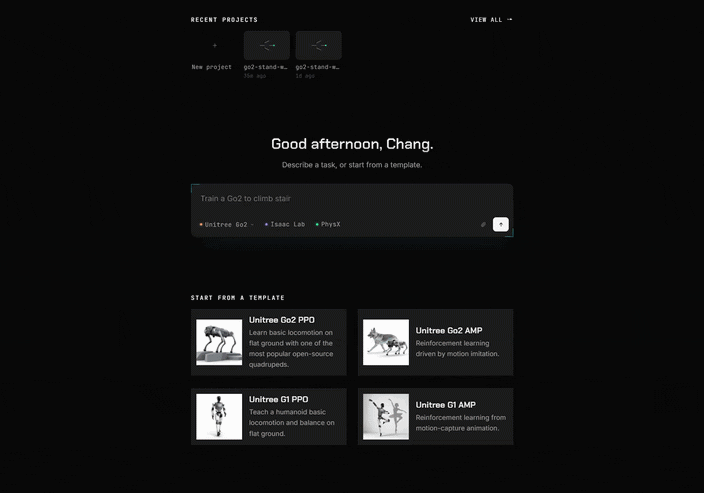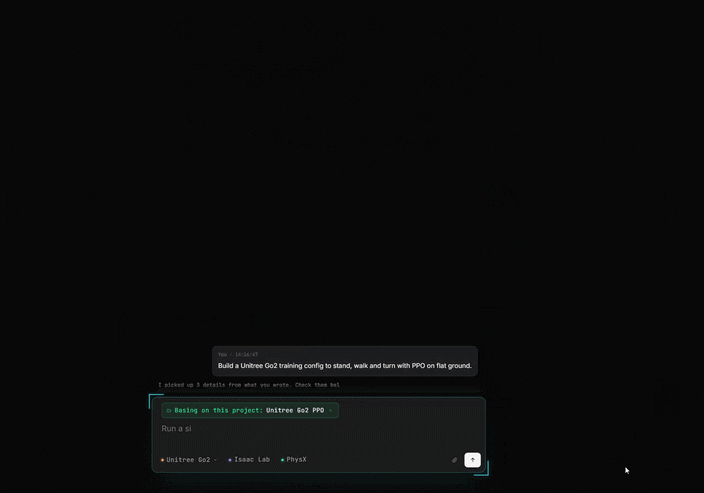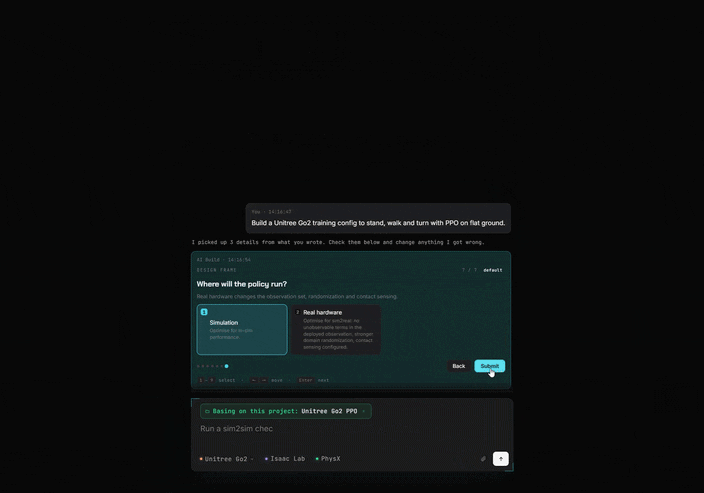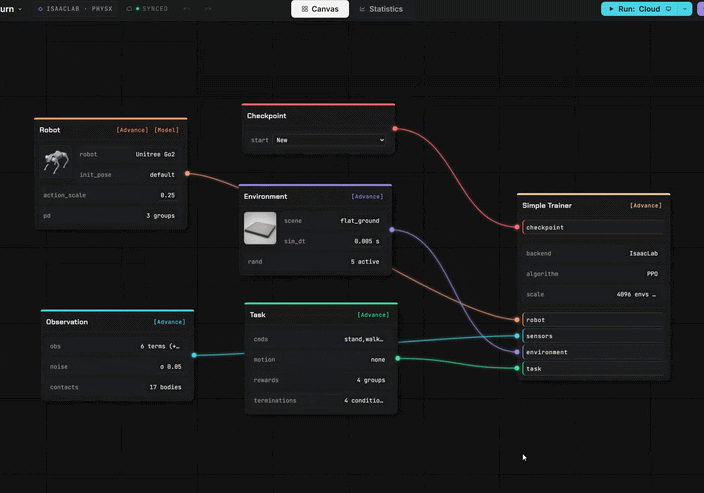
코드 대신 블록
이전에 코드로 작성했던 모든 것이 이제 블록입니다. 드래그하고 연결하면 끝입니다.
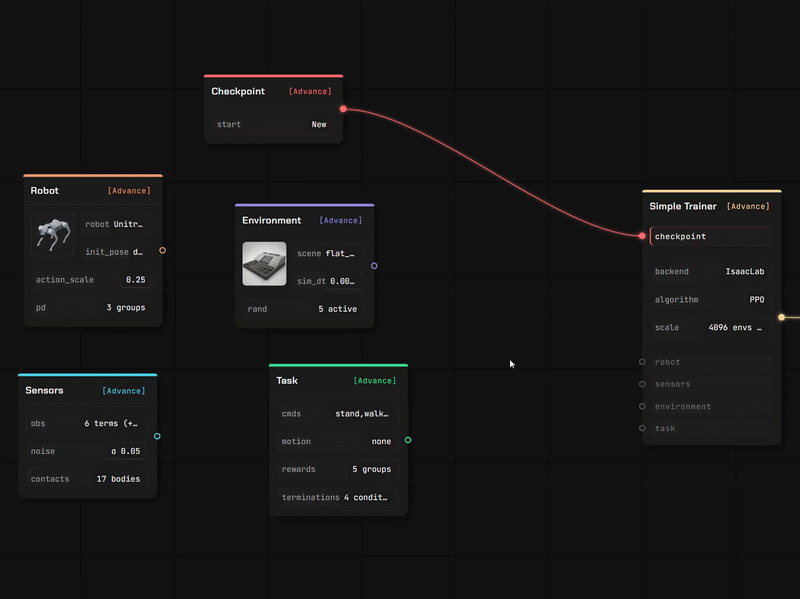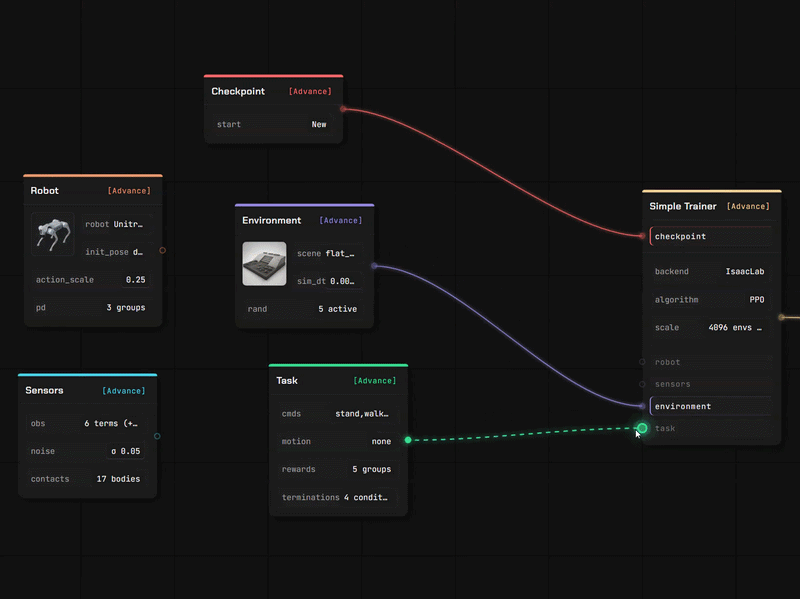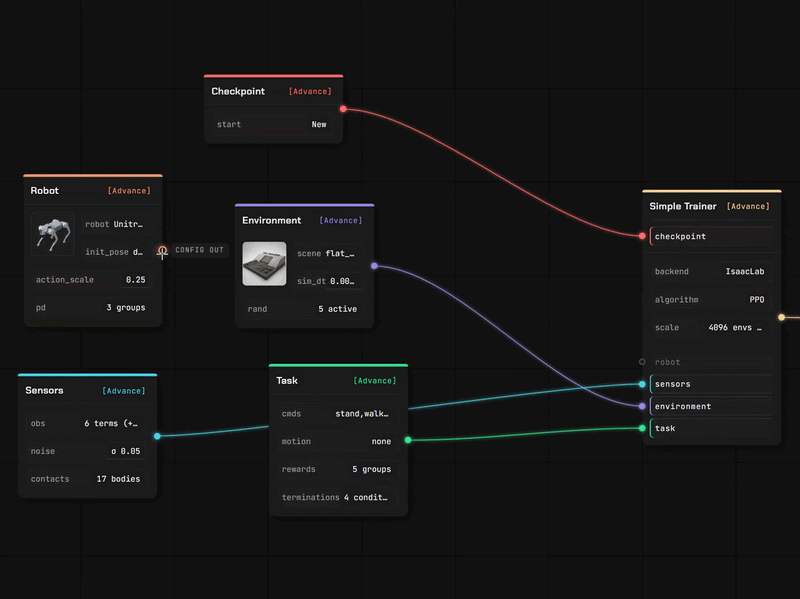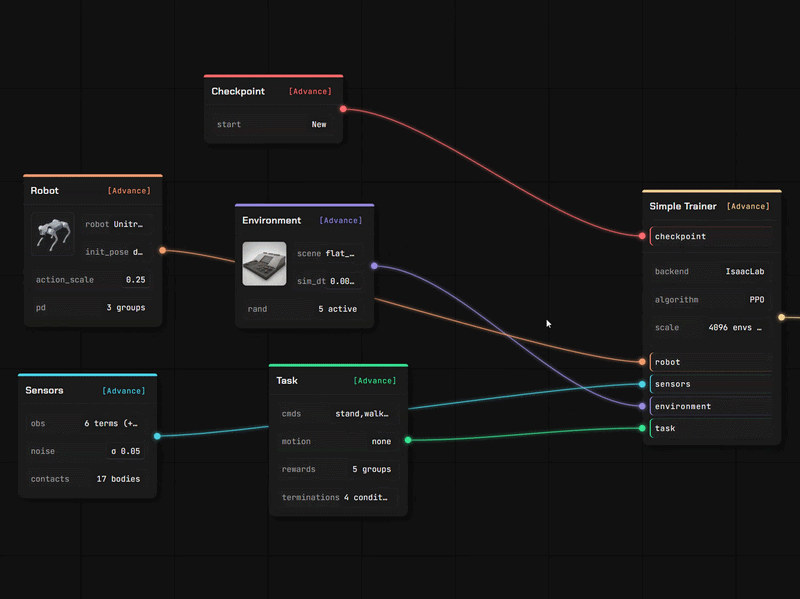
자신의 로봇과 직접 사용할 지면을 가져오세요.
캔버스와 같은 탭에서 두 개의 완전한 편집기를 제공합니다. 파일은 드롭한 곳에서 바로 읽혀지며 — 업로드한 설명은 서버가 아니라 사용자의 브라우저에서 파싱됩니다.
로봇 편집기
메시를 포함한 로봇 설명 파일을 드롭하면 링크와 관절 단위로 편집 가능한 모델로 열립니다.
- URDF 및 MuJoCo XML은 브라우저에서 파싱되며; USD 스테이지는 당사 서비스에서 읽습니다
- 관절 역할을 할당하고, 관성값을 확인하고, 액추에이터 모델을 설정하세요
- 모든 값은 출처를 표시합니다 — 사용자가 제공한 값, 추정값, 또는 저희가 주입한 기본값
장면 편집기
브러시와 여러 생성기를 사용해 정책이 학습할 지형을 작성한 다음, 이를 학습용 캔버스에서 사용하세요.
- 지면을 조형하거나 계단, 경사면, 박스 및 거친 지형을 생성하세요
- 충돌이 적용되는 소품을 배치하고 로봇의 스폰 위치를 설정하세요
- 사용자의 라이브러리에 저장되어 환경 노드에서 바로 사용할 수 있습니다
이미 보유한 항목 가져오기
네 가지 자산 유형과 다양한 입력 방식. 가져오는 모든 항목은 사용자의 계정 아래 개인 스토리지에 저장됩니다.
공개 저장소에서
GitHub 링크를 붙여넣고 파일을 선택한 뒤 확인하세요. 로봇 설명 파일은 지정된 메시를 함께 가져옵니다.
로컬 머신에서
파일을 업로드하거나 로컬 헬퍼를 통해 모델, 장면, 클립 또는 완료된 런을 내 컴퓨터에서 복사해오게 하세요.
커뮤니티에서
다른 사용자가 게시한 항목을 구독하면 사용 준비된 상태로 귀하의 라이브러리에 설치됩니다.
어디서나 트레이닝
온라인 시뮬레이션
我们的 GPU / 你的云服务器 或 你自己的机器。
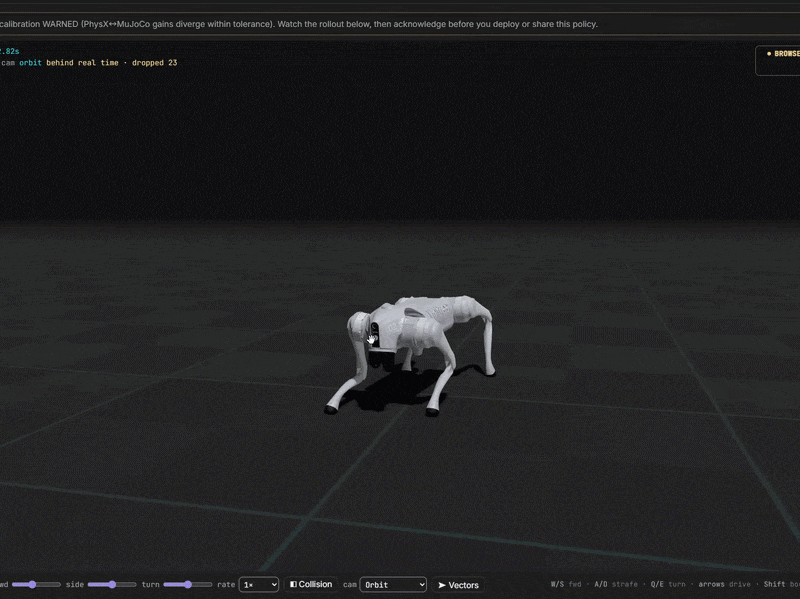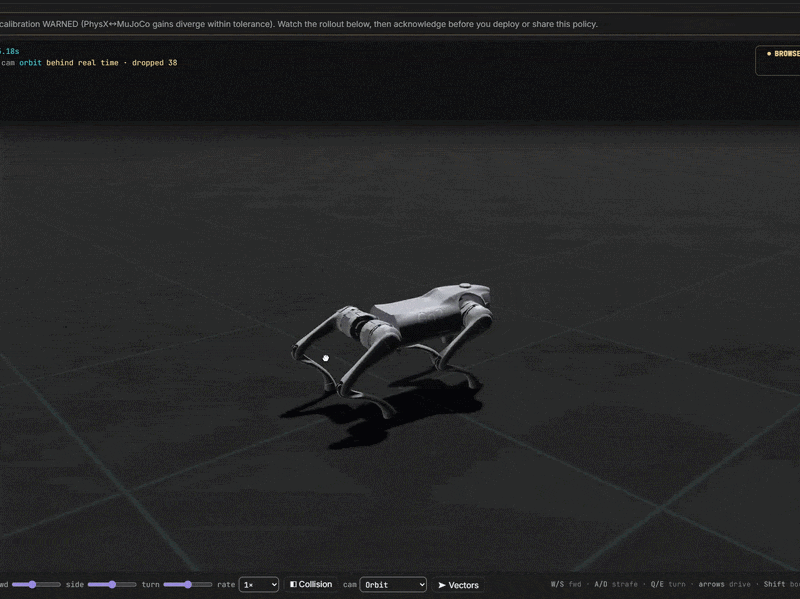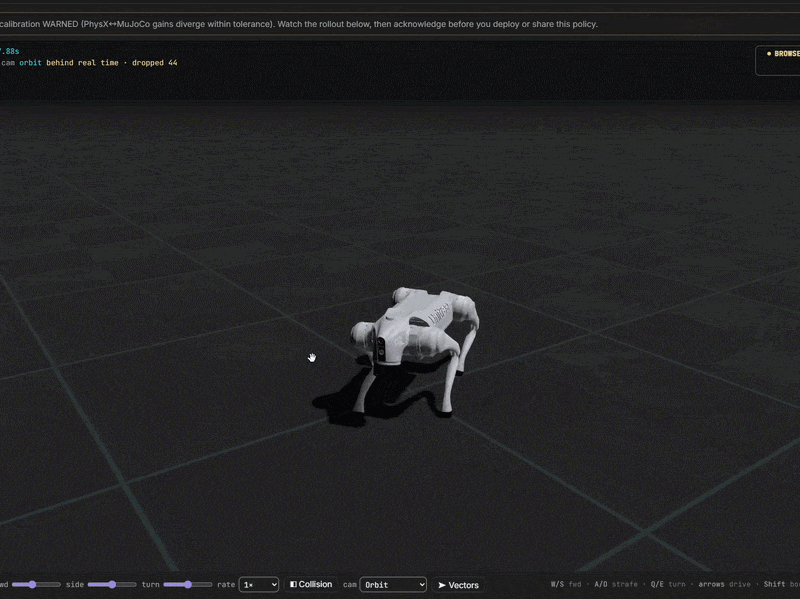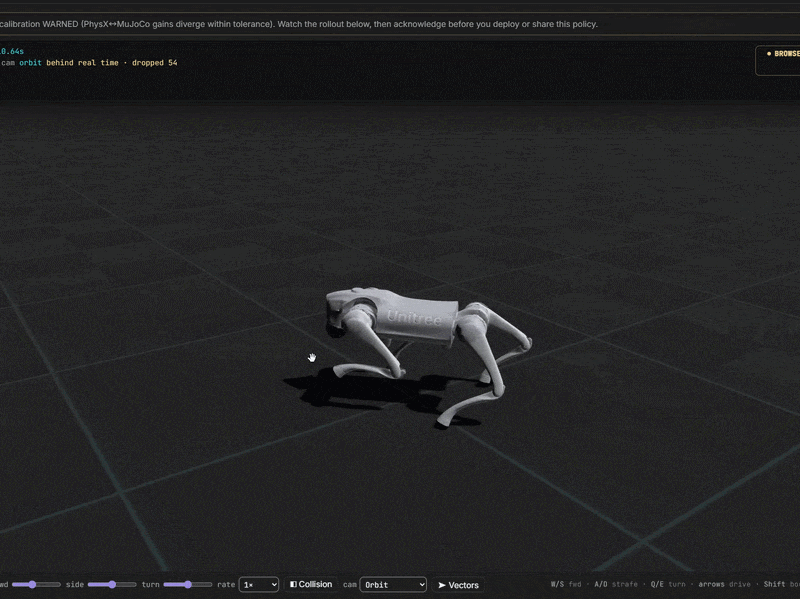
아이디어에서 훈련된 로봇까지
모든 비용을 통제하세요. 완전 무료로 시작하세요. 우리 서버나 자체 훈련 센터에 빠르게 연결하세요.