デザイン トレーニング デプロイ
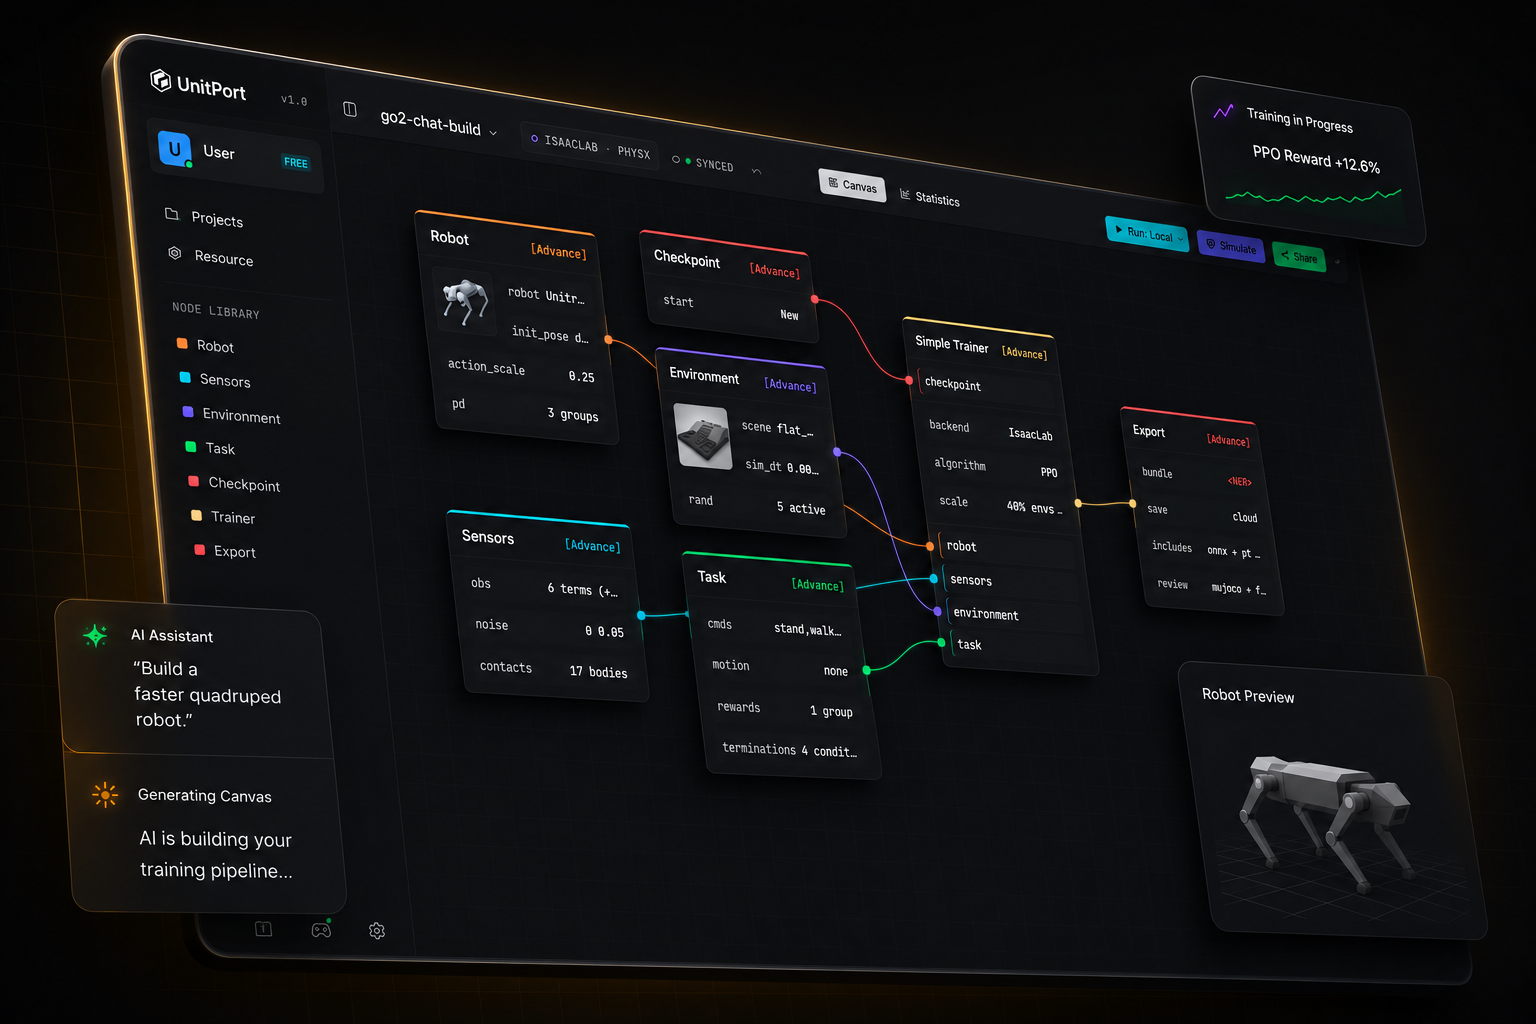
- ビジュアルワークフローブロック
- 内蔵AIアシスタント
- オンライントレーニングと再生
ロボットトレーニングがこんなに簡単になったことはありません
ロボットモデルから動作するポリシーまで
4つのステップを1つのブラウザタブで。トレーニングを自分のマシンで実行する場合にのみ何かをインストールします。
-
01
ロボットを用意する
組み込みのロボットのいずれかを使って始めるか、自分の記述をインポートしてブラウザ上で編集します。
-
02
グラフを構成する
6つのノードが構成全体を担います — ロボット、観測、環境、タスク、チェックポイント、トレーナー。
-
03
トレーニング
当社のクラウドGPU、自分のサーバー、またはデスクの下にあるマシン上の Isaac Lab で実行できます。
-
04
動作確認して、持ち出す
学習済みポリシーを MuJoCo で再生し、ロボットが実行するための契約(インターフェース)を含むバンドルをエクスポートします。
AIに指示するだけで
セットアップを構築
自分のコンピュータで動作しているAIを指定するか、任意のAPIアドレスを指定するか、または当社のエージェントを使用してください。
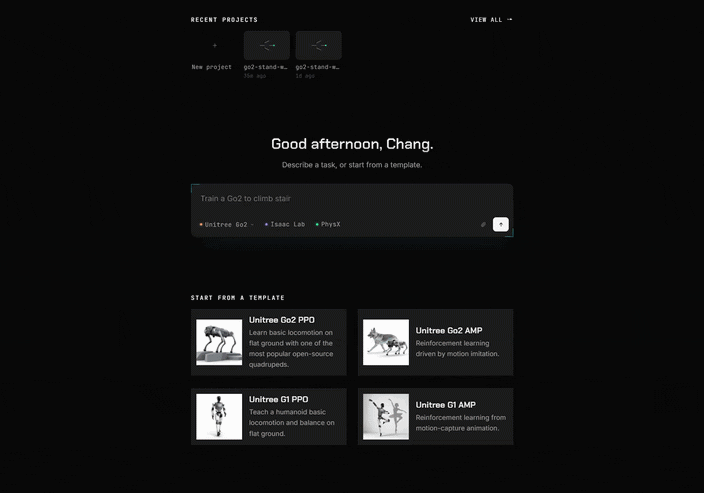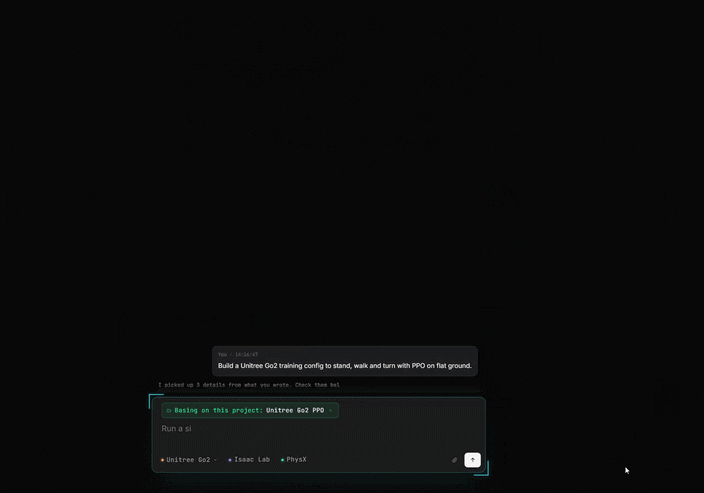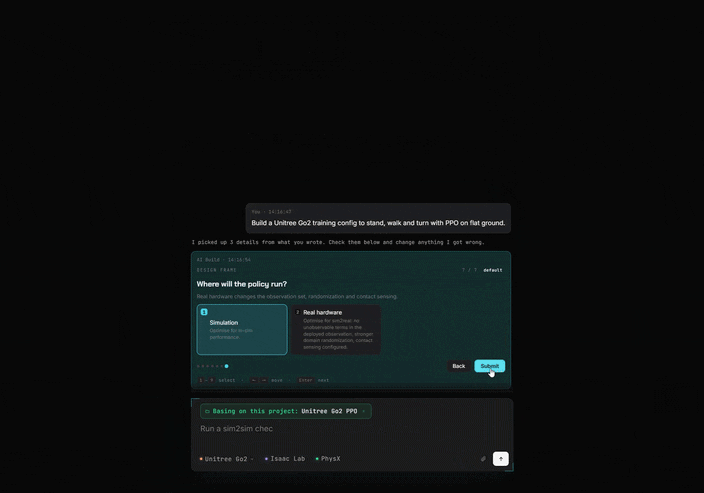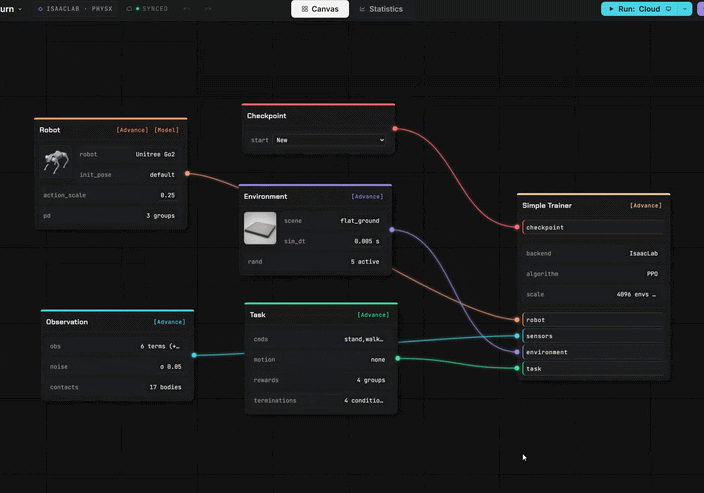
コードの代わりにブロック
かつてコードで書いていたすべてが、今はブロックになりました。ドラッグして、つなげて、完了です。
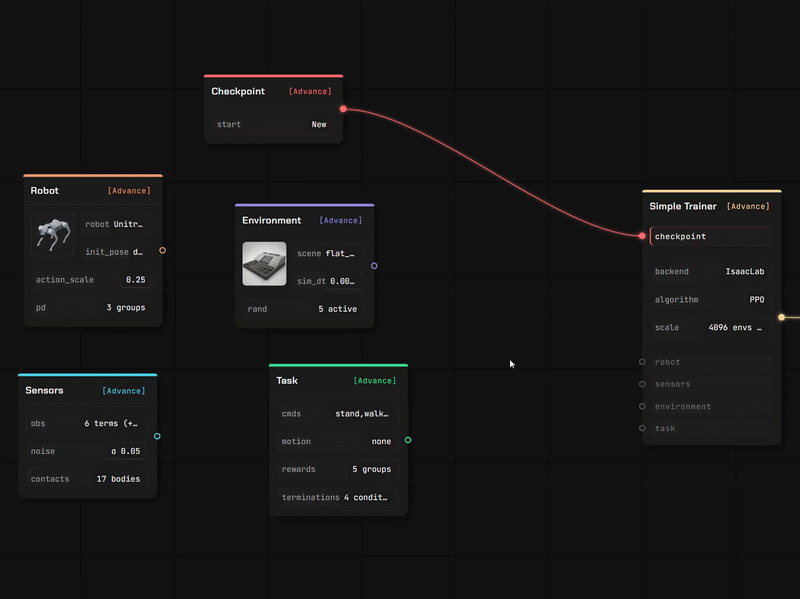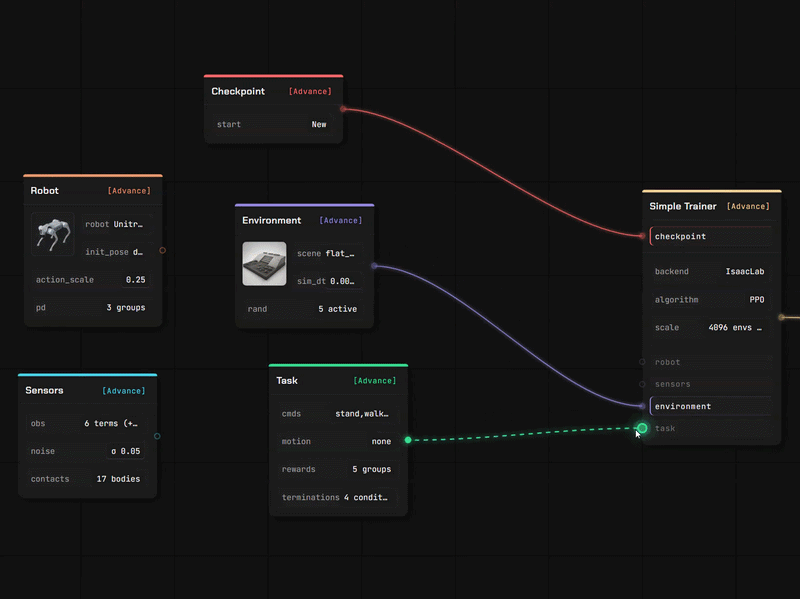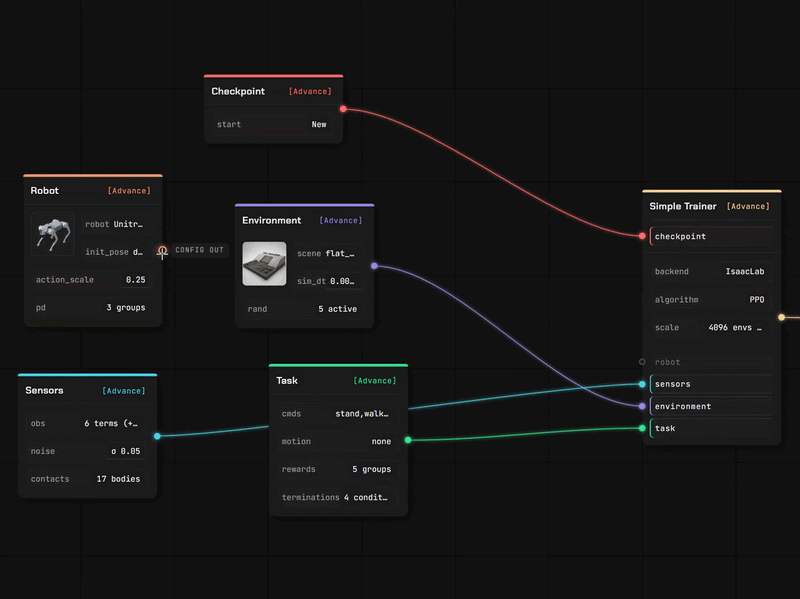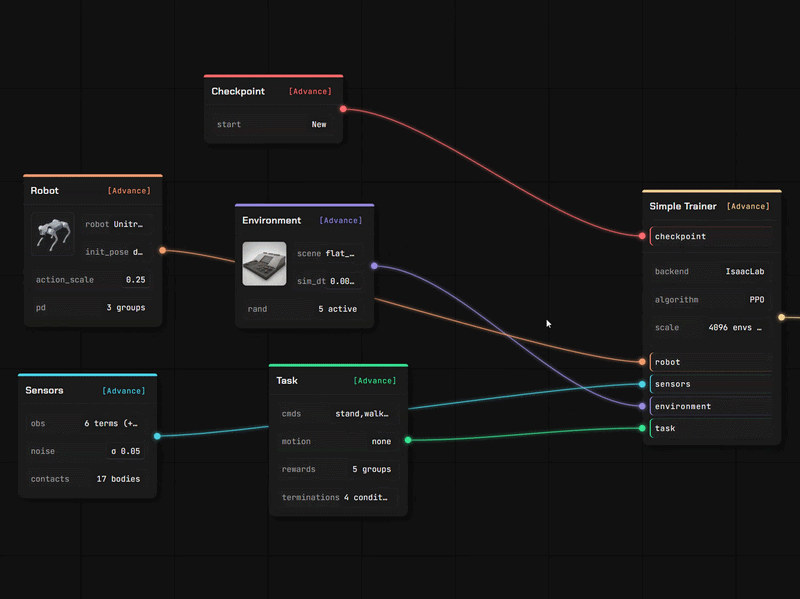
自分のロボットと、自分が歩かせたい地面を持ち込む
キャンバスと同じタブ内に2つの完全なエディタ。ファイルはドロップした場所で読み込まれます — アップロードした記述はサーバーではなくあなたのブラウザで解析されます。
ロボットエディタ
メッシュを含むロボット記述をドロップすると、リンクやジョイントごとに編集できるモデルとして開きます。
- URDF と MuJoCo XML はブラウザで解析されます; USD ステージは当社のサービスで読み取られます
- ジョイントの役割を割り当て、慣性を確認し、アクチュエータモデルを設定します
- すべての値は出所を保持します — あなたのもの、推定値、または当社が注入したデフォルト
シーンエディタ
ブラシとジェネレータ群を使ってポリシーが学習する地形を作成し、それをトレーニングキャンバスで使用します。
- 地形を整形したり、階段、斜面、箱、荒れた地形を生成したりできます
- 実際に衝突する小道具を配置し、ロボットの出現位置を設定します
- あなたのライブラリに保存され、環境ノードで使える状態になります
既にお持ちのものをインポート
4種類のアセットと複数の取り込み方法。インポートしたものはすべて、ご自身のアカウントのストレージに保存されます。
公開リポジトリから
GitHubのリンクを貼り付け、ファイルを選んで確認します。ロボットの記述は指定されたメッシュを一緒に取り込みます。
ローカルマシンから
ファイルをアップロードするか、ローカルヘルパーにモデル、シーン、クリップ、または完了した実行結果をあなたのコンピュータからコピーしてもらいます。
コミュニティから
他のユーザーが公開したものを購読すると、あなたのライブラリにインストールされ、すぐに使える状態になります。
どこでもトレーニング
オンラインでシミュレーション
当社の GPU / クラウドサーバー または ご自身のマシンに接続。
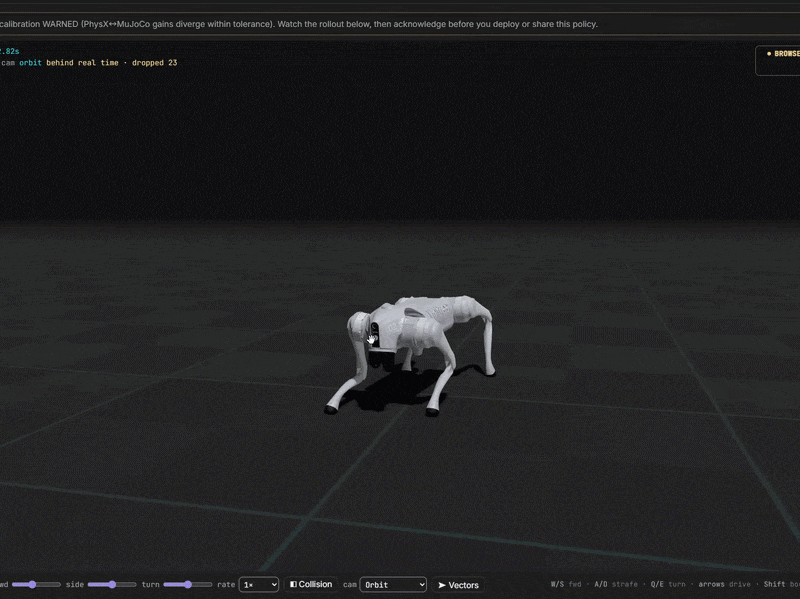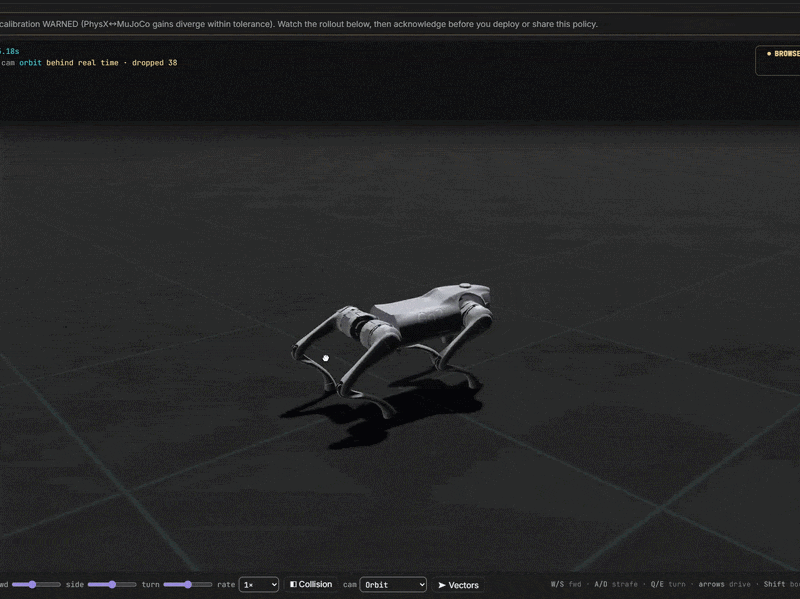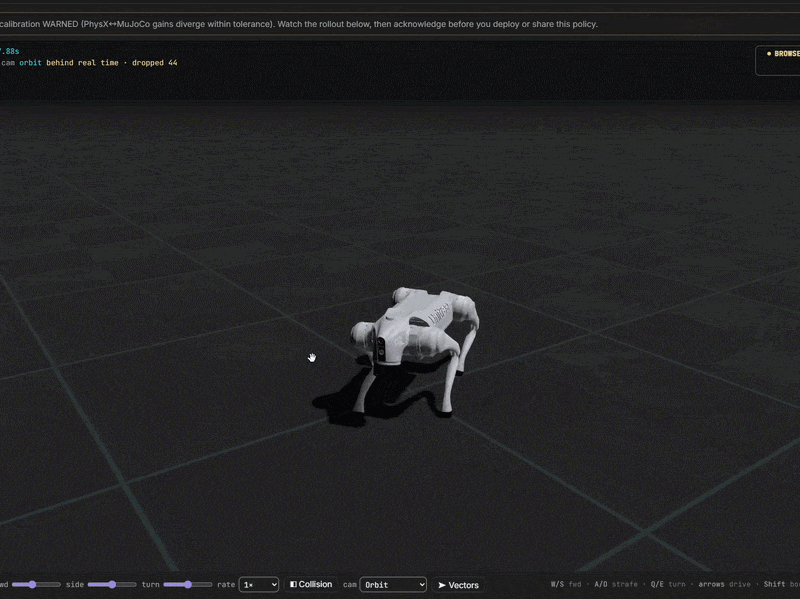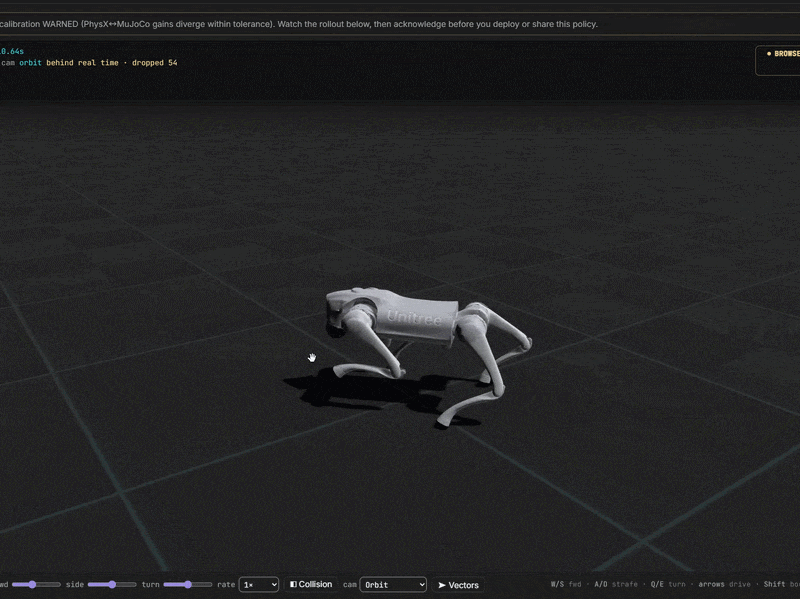
アイデアからトレーニング済みロボットへ
すべてのコストを自分で管理できます。完全無料で始められます。当社のサーバーか、ご自身のトレーニングセンターへすぐに接続できます。